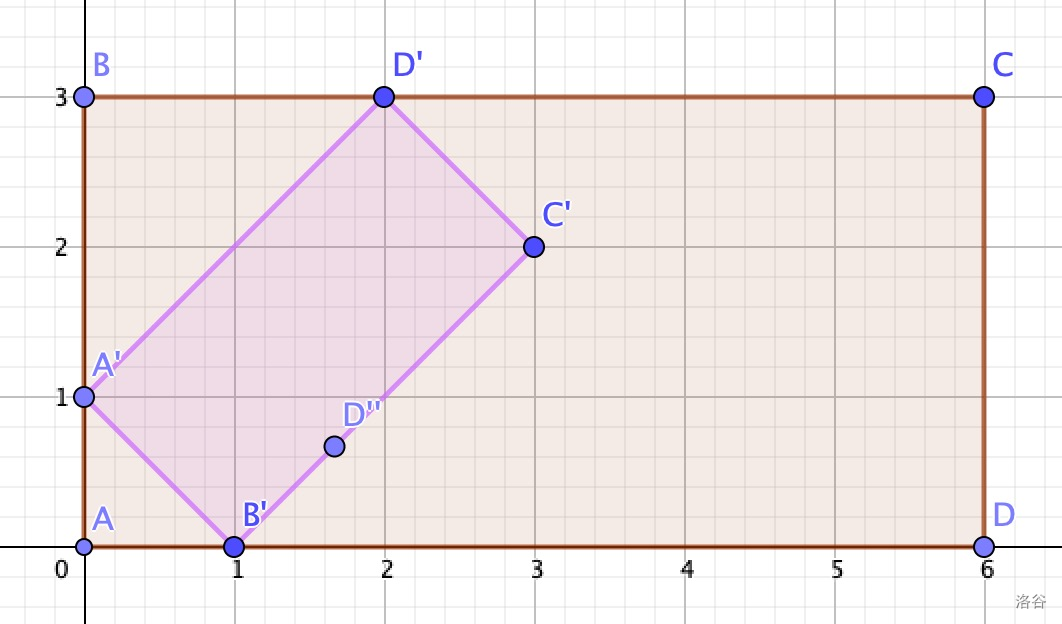
最优路线可化为对 s、t 各连续做若干次「公园→地图」收缩传送后走直线,枚举两个次数使 a+b≤n 即可,O(n²)。
OJ: luogu
题目 ID: P9720
难度:省选/NOI-
标签:计算几何相似变换枚举数学
创建: 2026-10-02 15:23
更新: 2026-10-03 12:51
形式化题目
平面上给定两个矩形:公园
Mio 位于公园内的点
给定
正解
思路
先看传送能到达哪里。一次传送把点沿相似变换
关键观察一:连续的
关键观察二:走路应当尽量晚走。
把两条观察合起来:最优路线形如
即先对
最后的放大段可以直接反过来理解:既然
其中
于是答案就是
因为
如何实现一次
两个矩形都是矩形,所以从同一个角点出发的两条邻边互相垂直,可以当正交基用。设公园角点依次为
对公园内任意点
由于地图与公园相似且对应边一一对应,同样的系数配在地图的正交基上就得到像点:
这组点积写法自动处理了旋转与翻转,不需要单独讨论地图是否倒放;也不需求出相似比
另外,每一步枚举都让
代码
/**
* Author by Rainboy blog: https://rainboylv.com github: https://github.com/rainboylvx
* rbook: -> https://rbook.roj.ac.cn https://rbook2.roj.ac.cn
* rainboy的学习导航网站: https://idx.roj.ac.cn
* create_at: 2026-10-02 15:23
* update_at: 2026-10-03 12:45
*/
// main.cpp:P9720 [EC Final 2022] Map 正解。
//
// 核心结论:最优路线一定可以写成
// 从 s 连续做 a 次“公园 -> 地图”传送到达 s';
// 从 t 连续做 b 次“公园 -> 地图”传送到达 t';
// 再从 s' 沿直线走到 t',其中 a + b <= n。
//
// 为什么只用“公园 -> 地图”这一个方向:
// 1) 走路放在传送中间不如挪到最后。地图比公园小,把中间那段路挪到
// 最后走只会更短(题解中有完整证明)。
// 2) “地图 -> 公园”之后再“公园 -> 地图”会原样回到出发点,白花 2k 秒,
// 所以最优序列里不会出现这种反复。
//
// 于是只要枚举 a、b,每次“公园 -> 地图”就是这个相似变换的逆,
// 直接把点按固定比例收缩,复杂度 O(n^2)。
#include <bits/stdc++.h>
using namespace std;
const long double INF = 1e30L;
// 二维点 / 向量
struct Point {
long double x, y;
};
Point operator+(Point a, Point b) { Point c; c.x = a.x + b.x; c.y = a.y + b.y; return c; }
Point operator-(Point a, Point b) { Point c; c.x = a.x - b.x; c.y = a.y - b.y; return c; }
Point operator*(long double t, Point a) { Point c; c.x = t * a.x; c.y = t * a.y; return c; }
// 点积
long double dot(Point a, Point b) { return a.x * b.x + a.y * b.y; }
Point park[5]; // 公园的四个角,下标 1..4
Point mp[5]; // 地图的四个角,下标 1..4
Point s, t; // 起点、终点,均在公园内
int k, n; // 每次传送耗时、传送次数上限
long double dist(Point a, Point b) {
long double dx = a.x - b.x;
long double dy = a.y - b.y;
return sqrtl(dx * dx + dy * dy);
}
// 公园中的点 p 传送到地图上的对应点,即题面中的 f^{-1}。
// 公园、地图都是矩形,所以 park[1] 出发的两条边 park[4]-park[1] 与
// park[2]-park[1] 相互垂直:先把 p 在这组正交基下分解,再用地图的
// 对应两条边还原即可。第 i 个地图角对应第 i 个公园角,故基向量也一一对应。
Point park_to_map(Point p) {
Point o1 = park[1], e1 = park[4] - park[1], e2 = park[2] - park[1];
Point o2 = mp[1], f1 = mp[4] - mp[1], f2 = mp[2] - mp[1];
long double c1 = dot(p - o1, e1) / dot(e1, e1);
long double c2 = dot(p - o1, e2) / dot(e2, e2);
return o2 + c1 * f1 + c2 * f2;
}
void solve() {
for (int i = 1; i <= 4; i++) {
cin >> park[i].x >> park[i].y;
}
for (int i = 1; i <= 4; i++) {
cin >> mp[i].x >> mp[i].y;
}
cin >> s.x >> s.y >> t.x >> t.y;
cin >> k >> n;
long double ans = INF;
Point u = s; // 对 s 做 a 次传送
for (int a = 0; a <= n; a++) {
Point v = t; // 对 t 做 b 次传送
for (int b = 0; a + b <= n; b++) {
long double cost = dist(u, v) + (long double)k * (a + b);
if (cost < ans) ans = cost;
v = park_to_map(v);
}
u = park_to_map(u);
}
cout << fixed << setprecision(10) << ans << "\n";
}
int main() {
ios::sync_with_stdio(false);
cin.tie(nullptr);
int T;
cin >> T;
while (T--) solve();
return 0;
}复杂度
每个测试点枚举
总结
本题的难点不在计算几何的实现,而在把连续的最优路线压缩成有限种结构:
- 相邻的
与 会互相抵消,最优序列不会让两个方向交替; 是收缩映射,任何步行段挪到收缩之后都只会更短。
两条一合并,路线就被固定成「对